
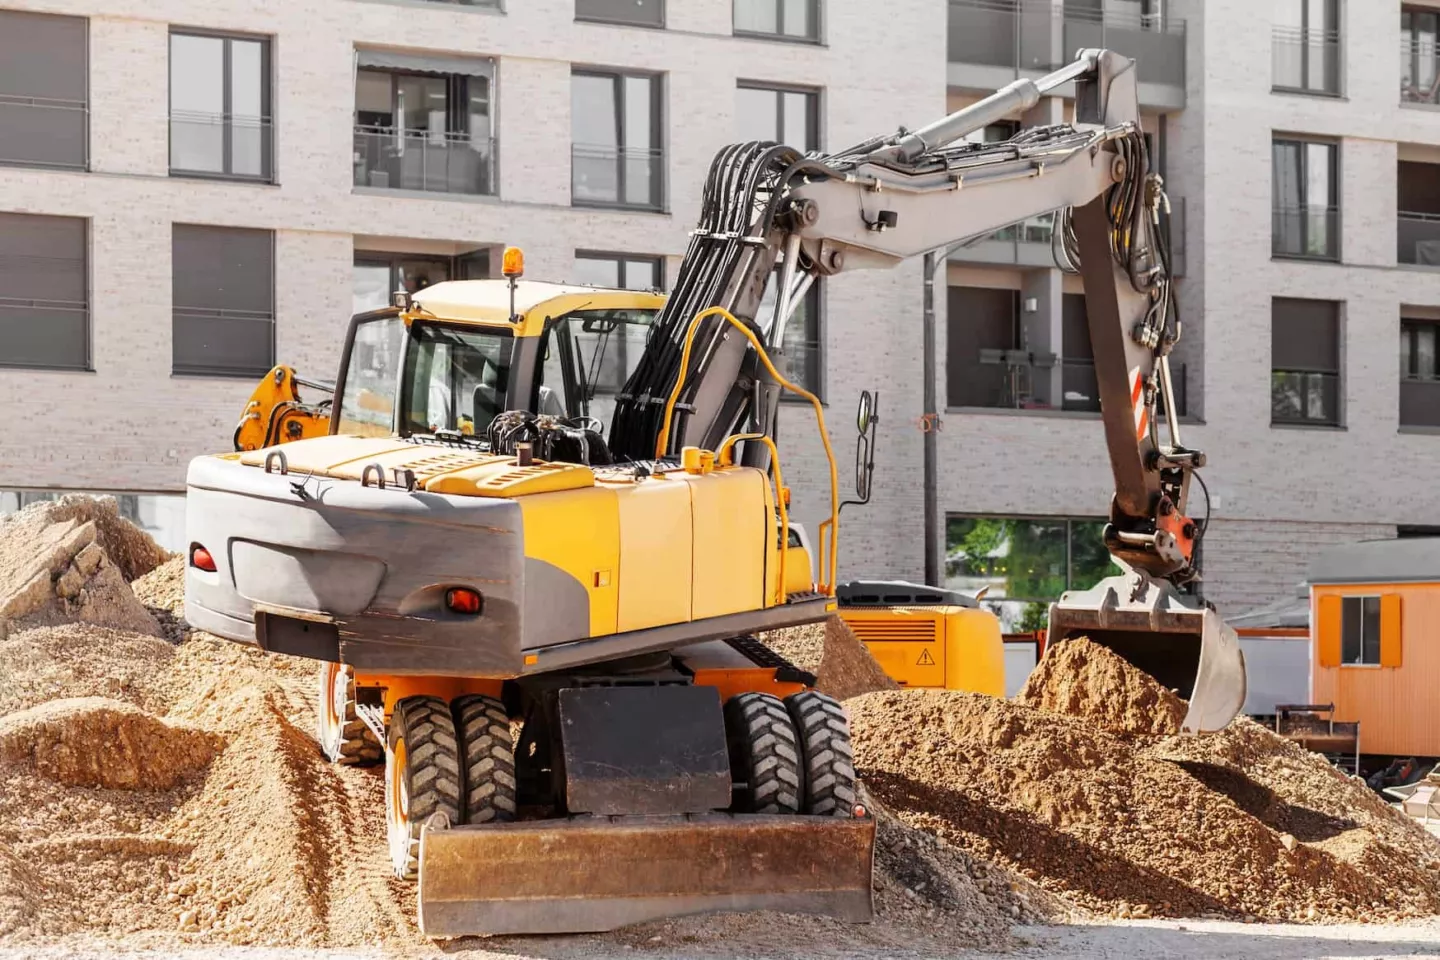
Die Anwendung: Von der hydraulischen Vorsteuerung zum CAN-Bus
Bei einem herkömmlichen hydraulisch vorgesteuerten Bagger erzeugen die Joysticks einen hydraulischen Steuerdruck, der an das Hauptsteuerventil weitergeleitet wird. In einem elektrohydraulischen System übertragen die Joysticks dagegen elektronische Positionssignale an die Maschinensteuerung. Diese steuert anschließend die Proportionalventile für Ausleger, Stiel, Schaufel und Schwenkwerk an.
Je nach Maschinensteuerung ermöglicht diese Architektur zusätzliche Funktionen wie umschaltbare ISO- und SAE-Steuerbelegungen, individuell einstellbare Ansprechkennlinien sowie die Integration von Planiersteuerungen und Fahrerassistenzsystemen. Bei Mobilbaggern kommen weitere Anforderungen hinzu, beispielsweise die Fahrtrichtungssteuerung und die Bedienung hydraulischer Zusatzfunktionen für Anbaugeräte wie Tiltrotatoren. Multifunktionsgriffe ermöglichen es dem Maschinenführer, diese Funktionen direkt am Joystick zu bedienen, ohne die Hauptbedienelemente loslassen zu müssen.
Die Herausforderung
- Vertrautes Bediengefühl: Ein möglichst reibungsloser Übergang von hydraulischen Vorsteuerventilen zur elektronischen Joysticksteuerung.
- Spürbare Kraftrückmeldung: Ein deutlich wahrnehmbarer Anstieg der Betätigungskraft gegen Ende des Hebelwegs.
- Alle Funktionen griffbereit: Fahrtrichtungswahl, proportionale Steuerung der Zusatzhydraulik und weitere Bedientasten direkt am Griff.
- CAN-Bus-Integration: Zwei Joysticks in der linken und rechten Armlehne, die über ein gemeinsames CAN-J1939-Netzwerk kommunizieren.
Die Lösung
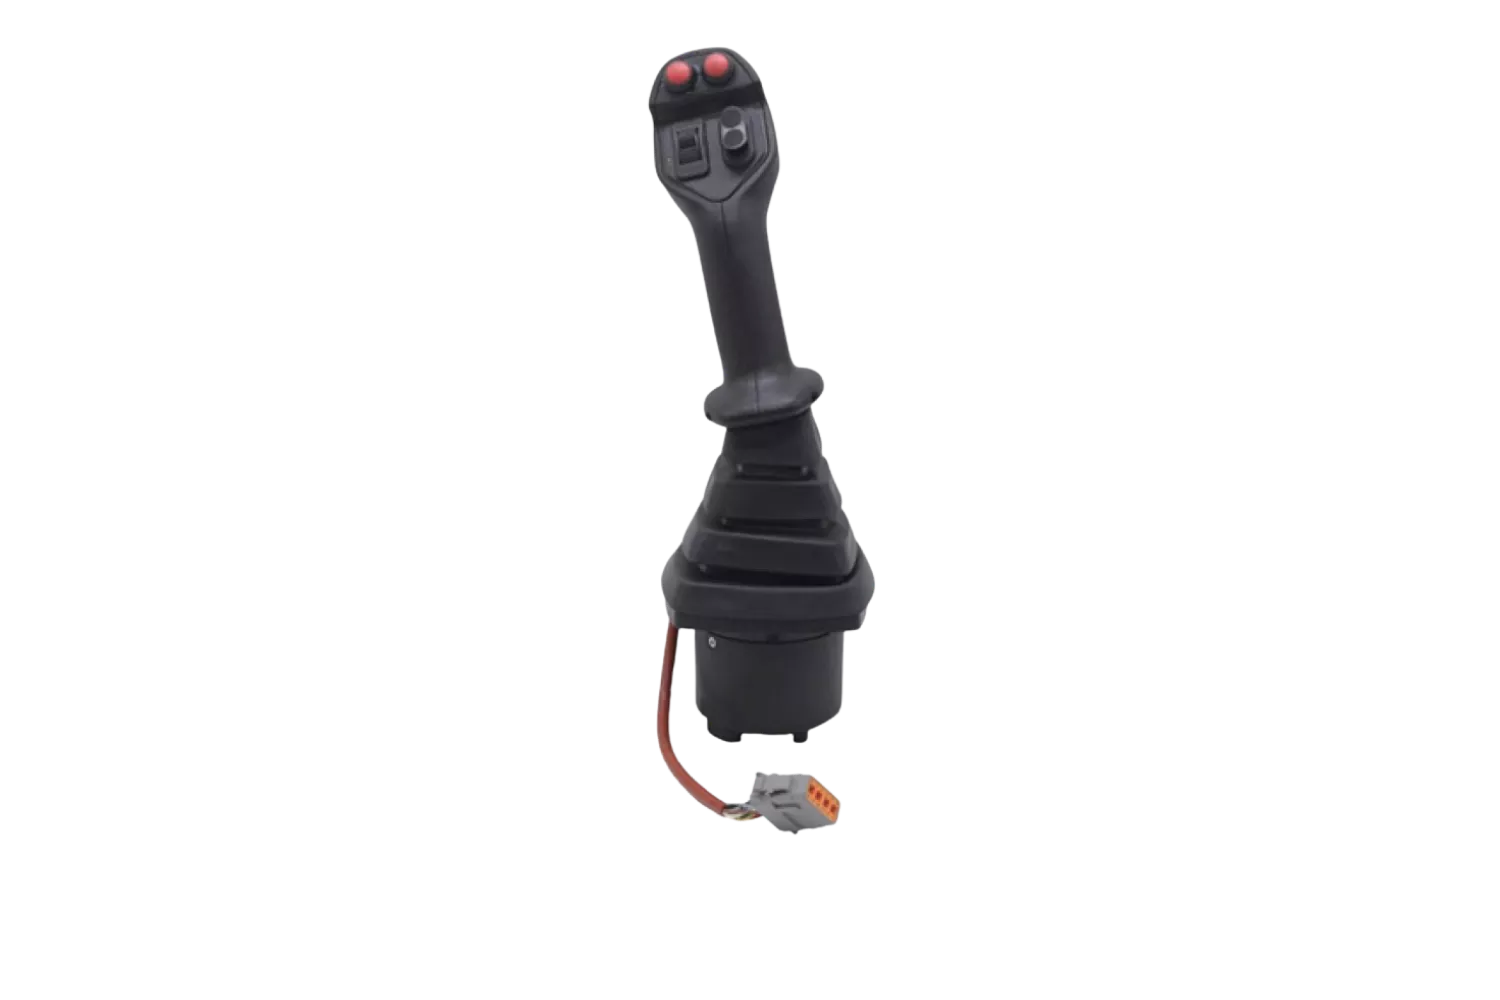
Für diese Anwendung werden zwei Joysticks der H4-Serie mit Zweiachsensteuerung und automatischer Federrückstellung konfiguriert. Der H4 wurde entwickelt, um das vertraute Bediengefühl hydraulischer Vorsteuerventile nachzubilden und so den Umstieg auf eine elektrohydraulische Steuerung zu erleichtern. Der zweistufige Betätigungsweg bietet in allen vier Richtungen eine spürbare Kraftrückmeldung. Gegen Ende des Hebelwegs steigt die Betätigungskraft von 6–10 N auf 18–20 N an.
Die Joysticks sind in einer Ausführung für die linke und rechte Armlehne erhältlich. Die Griffe sind jeweils um 15° nach innen geneigt, um eine natürliche Handgelenkposition zu ermöglichen. Beide Joysticks sind mit K12-Multifunktionsgriffen ausgestattet. In dieser Konfiguration verfügt der linke Griff über einen Fahrtrichtungsschalter (FNR), ein Daumenrad zur proportionalen Steuerung der Zusatzhydraulik, zwei frontseitige Tasten und eine zusätzliche Taste auf der Rückseite.
Die Hall-Effekt-Joysticks kommunizieren über CAN J1939 mit 250 kbit/s direkt mit der Maschinensteuerung. Unterschiedliche Teilnehmeradressen ermöglichen den Betrieb beider Joysticks über denselben CAN-Bus, ohne dass Adresskonflikte entstehen. Für Maschinen mit CANopen-Steuerung ist der H4 auch mit CANopen-Ausgang erhältlich. Ein abgedichteter 6-poliger Deutsch-Steckverbinder vom Typ DT04-6P gewährleistet einen zuverlässigen Anschluss und erleichtert Wartungsarbeiten.
Eingesetzte Konfiguration
Produkt: 2 × H4-Serie mit K12-Multifunktionsgriff und CAN J1939
- Zweiachsensteuerung mit Federrückstellung in alle Richtungen
- Zweistufiger Betätigungsweg in allen vier Richtungen
- K12-Griff am linken Joystick mit FNR-Schalter, Daumenrad, zwei frontseitigen Tasten und einer rückseitigen Taste
- Ausführung für die linke und rechte Armlehne, Griffe um 15° nach innen geneigt
- CAN-J1939-Ausgang mit separaten Teilnehmeradressen für beide Joysticks
- 6-poliger Deutsch-Steckverbinder DT04-6P
Technische Daten
- Sensortechnologie: Berührungslose Hall-Effekt-Technologie
- Betätigungswinkel: ±20° (andere Winkel auf Anfrage)
- Betätigungskraft: 6–10 N, im Endbereich 18–20 N (gemessen 195 mm vom Drehpunkt entfernt)
- Mechanische Lebensdauer: 5 Millionen Betätigungszyklen
- Versorgungsspannung: 9–32 V DC
- Stromaufnahme: Unter 55 mA
- Ausgangssignal: CAN 2.0B, J1939 (250 kbit/s) oder CANopen (10 kbit/s bis 1 Mbit/s)
- Betriebstemperatur: −25 °C bis +85 °C
- Montage: Einbau von oben, Schalttafelstärke 3–5 mm
Individuell an die Maschine angepasst
Der H4 ist ein flexibel konfigurierbarer Industrie-Joystick mit 16 verschiedenen Betätigungscharakteristiken. Dadurch lässt sich das Bedienverhalten für jede Bewegungsrichtung individuell anpassen. Zur Auswahl stehen die Multifunktionsgriffe K12 und K14 sowie Ausführungen für die linke, rechte oder vertikale Montage.
Neben CAN J1939 und CANopen unterstützt der H4 auch ratiometrische Analogausgänge. Dazu gehören redundante, gegenläufige Signale für die Integration in sicherheitsrelevante Steuerungssysteme. Für den elektrischen Anschluss stehen 4- und 6-polige Deutsch-Steckverbinder sowie Kabelanschlüsse zur Verfügung. Auch der Betätigungswinkel lässt sich an die jeweilige Maschine anpassen.
Vorteile im Betrieb
- Vertrautes Bediengefühl
Eine Betätigungscharakteristik ähnlich der hydraulischer Vorsteuerventile erleichtert den Umstieg auf elektrohydraulische Steuerungen. - Präzise Steuerung
Der zweistufige Betätigungsweg bietet eine spürbare Rückmeldung und unterstützt die feinfühlige Steuerung von Maschinenbewegungen. - Alle Funktionen griffbereit
Fahrtrichtungswahl, proportionale Zusatzhydraulik und weitere Bedienelemente sind direkt in den K12-Multifunktionsgriff integriert. - Einfache CAN-Bus-Integration
Zwei Joysticks kommunizieren über ein gemeinsames CAN-J1939-Netzwerk mit unterschiedlichen Teilnehmeradressen. - Einfache Montage und Wartung
Abgedichtete Deutsch-Steckverbinder und die Montage von oben erleichtern den Einbau und die Wartung.
Eingesetztes Produkt
Entdecken Sie den Joystick in dieser Anwendung
H4 Serie Mehrachsen-Cobra Joystick
- Hall-Effekt-Technologie
- CANbus-Ausgang
- Konfigurierbare Kraft
Elektrohydraulische Bagger entwickeln oder umrüsten?
Unsere Controls-Spezialisten unterstützen Sie bei der Auswahl und Konfiguration der passenden Joysticks für Ihre Anwendung.