
Mit der zunehmenden Umstellung von Baumaschinen und anderen mobilen Arbeitsmaschinen auf elektrohydraulische Steuerungen gewinnt die CAN-Kommunikation bei der Integration von Joysticks immer mehr an Bedeutung. Doch bei der Auswahl eines CAN-Joysticks reicht es nicht aus, lediglich einen CAN-Ausgang festzulegen. OEM-Hersteller müssen auch entscheiden, welches Kommunikationsprotokoll am besten zur Maschinenarchitektur passt: CANopen oder SAE J1939.
Beide Protokolle sind in mobilen Arbeitsmaschinen weit verbreitet, erfüllen jedoch unterschiedliche Aufgaben und sind nicht direkt miteinander kompatibel. Während J1939 vor allem in Antriebsstrang- und Fahrzeugnetzwerken etabliert ist, wird CANopen häufig für Arbeitsfunktionen wie Hydraulikventile, Joysticks, E/A-Module und Sensoren eingesetzt.
In diesem Artikel erläutern wir die Unterschiede zwischen CANopen und J1939, zeigen typische Einsatzbereiche und erklären, worauf OEM-Ingenieure bei der Auswahl eines Joysticks achten sollten.
CANopen und SAE J1939: Gleiche Basis, andere Kommunikation
CAN (ISO 11898) definiert die physikalische Schicht und die Sicherungsschicht der Kommunikation: zwei Leitungen, differenzielle Signalübertragung, Priorisierung von Nachrichten über deren Identifier sowie eine zuverlässige Fehlererkennung. CAN legt jedoch nicht fest, welche Bedeutung die acht Datenbytes einer Nachricht haben. Erst ein übergeordnetes Kommunikationsprotokoll definiert diese Informationen: Welche Nachricht überträgt die Joystickposition? Wie erhält ein Gerät seine Adresse? Wie werden Fehler gemeldet? Und wie lässt sich ein Gerät konfigurieren?
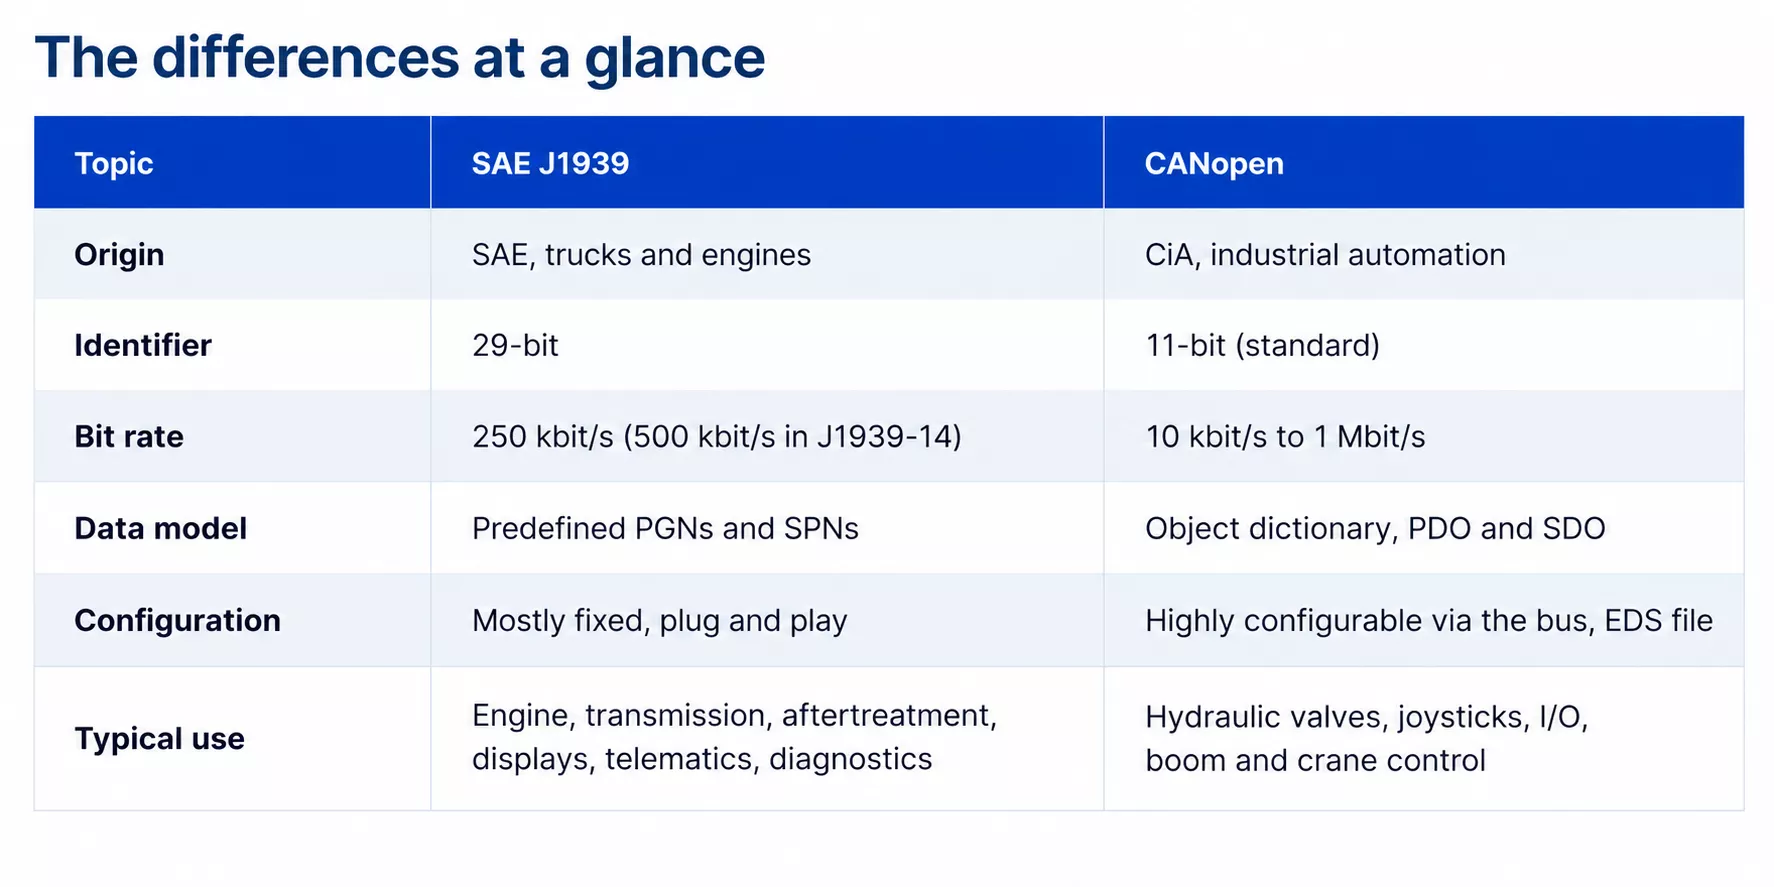
Sowohl SAE J1939 als auch CANopen basieren auf klassischem CAN, sind jedoch nicht miteinander kompatibel. J1939 verwendet 29-Bit-Identifier, während CANopen normalerweise mit 11-Bit-Identifiern arbeitet. Zudem unterscheiden sich beide Protokolle grundlegend in ihrer Datenorganisation. Ein J1939-Joystick kann daher ohne ein entsprechendes Gateway nicht in einem CANopen-Netzwerk betrieben werden – und umgekehrt.
SAE J1939: Der CAN-Bus für Antriebsstrang und Fahrzeugkommunikation
SAE J1939 wurde ursprünglich von der SAE für Lastkraftwagen und Busse entwickelt und hat sich inzwischen als Standard für Dieselmotoren und Antriebssysteme in Straßenfahrzeugen und mobilen Arbeitsmaschinen etabliert.
Motorenhersteller liefern ihre Motorsteuergeräte (ECUs) mit J1939-Schnittstellen. Daher verfügen in der Praxis nahezu alle Maschinen mit Verbrennungsmotor über ein J1939-Netzwerk.
- Vordefinierte Nachrichten
Die Daten werden in sogenannten Parameter Groups zusammengefasst. Jede Gruppe wird durch eine Parameter Group Number (PGN) eindeutig identifiziert. Die einzelnen Signale werden als Suspect Parameter Numbers (SPNs) bezeichnet, beispielsweise Motordrehzahl oder Kühlmitteltemperatur. Da PGNs und SPNs standardisiert sind, können Geräte unterschiedlicher Hersteller mit geringem Konfigurationsaufwand miteinander kommunizieren. - Festgelegte Bitrate
250 kbit/s ist die klassische Übertragungsrate von J1939. In J1939-14 ist zusätzlich eine Übertragungsrate von 500 kbit/s definiert. - Adressierung
Jeder Netzwerkteilnehmer besitzt eine Quelladresse (Source Address). Über das sogenannte Address Claiming können die Teilnehmer ihre Adressen innerhalb des Netzwerks aushandeln. - Diagnose
Standardisierte Diagnosemeldungen wie DM1 übertragen aktive Fehlercodes an Displays und Servicetools. - Verwandte Protokolle
ISOBUS (ISO 11783) in der Landtechnik und NMEA 2000 in der Schifffahrt basieren auf denselben grundlegenden Kommunikationsprinzipien der höheren Protokollschichten. J1939 ist jedoch nicht auf den Antriebsstrang beschränkt. Der Standard definiert auch spezielle Joystick-Nachrichten: die Basic Joystick Message und die Extended Joystick Message. Diese übertragen Achspositionen und Tastenstatus.
Maschinen, deren Steuerungsarchitektur auf J1939 basiert, nutzen daher häufig auch J1939 für die Kommunikation mit ihren Joysticks.
CANopen: Der CAN-Bus für Arbeits- und Hydraulikfunktionen
CANopen stammt ursprünglich aus der industriellen Automatisierung und wird von CAN in Automation (CiA) weiterentwickelt und gepflegt. Das Protokoll ist in EN 50325-4 standardisiert. In mobilen Arbeitsmaschinen wird CANopen häufig für Arbeitsfunktionen eingesetzt, insbesondere zur Kommunikation mit Hydraulikventilen, Joysticks, E/A-Modulen und Sensoren.
- Objektverzeichnis (Object Dictionary)
Jedes Gerät verfügt über ein Objektverzeichnis, das sämtliche Parameter und Prozessdaten enthält. Das zugehörige Electronic Data Sheet (EDS) beschreibt dieses Verzeichnis in einer Datei, die von Konfigurationswerkzeugen eingelesen werden kann. - PDO und SDO
Process Data Objects (PDOs) übertragen Echtzeitdaten, beispielsweise die aktuelle Joystickposition. Service Data Objects (SDOs) ermöglichen den Zugriff auf Geräteparameter. Dadurch können Einstellungen wie Filter, Nullpunkte und Übertragungsintervalle direkt über den Bus angepasst werden. - Netzwerkmanagement
Mit Network Management (NMT) und Heartbeat-Nachrichten kann die Maschinensteuerung einzelne Netzwerkteilnehmer starten, stoppen und überwachen. - Flexible Übertragungsraten
CANopen unterstützt Übertragungsraten von 10 kbit/s bis 1 Mbit/s, abhängig von der Leitungslänge. - Geräteprofile
Standardisierte Geräteprofile legen fest, wie verschiedene Gerätetypen ihre Daten bereitstellen. CiA 401 beschreibt E/A-Geräte und enthält in Teil 2 spezielle Festlegungen für Joysticks. CiA 408 definiert das Geräteprofil für proportionale Hydraulikventile. - Funktionale Sicherheit
CANopen Safety (EN 50325-5) erweitert das Protokoll um sicherheitsgerichtete Datenobjekte. Diese werden zweimal übertragen, wobei die zweite Übertragung bitweise invertiert erfolgt. CANopen Safety ist für den Einsatz in sicherheitsgerichteten Systemen bis SIL 3 zugelassen.
Die besondere Stärke von CANopen liegt in seiner flexiblen Konfigurierbarkeit. Das Protokoll eignet sich insbesondere für Maschinen, bei denen der OEM-Hersteller die Arbeitsfunktionen selbst entwickelt und integriert. Typische Anwendungen sind Krane, Hubarbeitsbühnen, Bohrgeräte, Materialumschlagmaschinen und zahlreiche europäische Baumaschinen.
Zwei CAN-Busse in einer Maschine
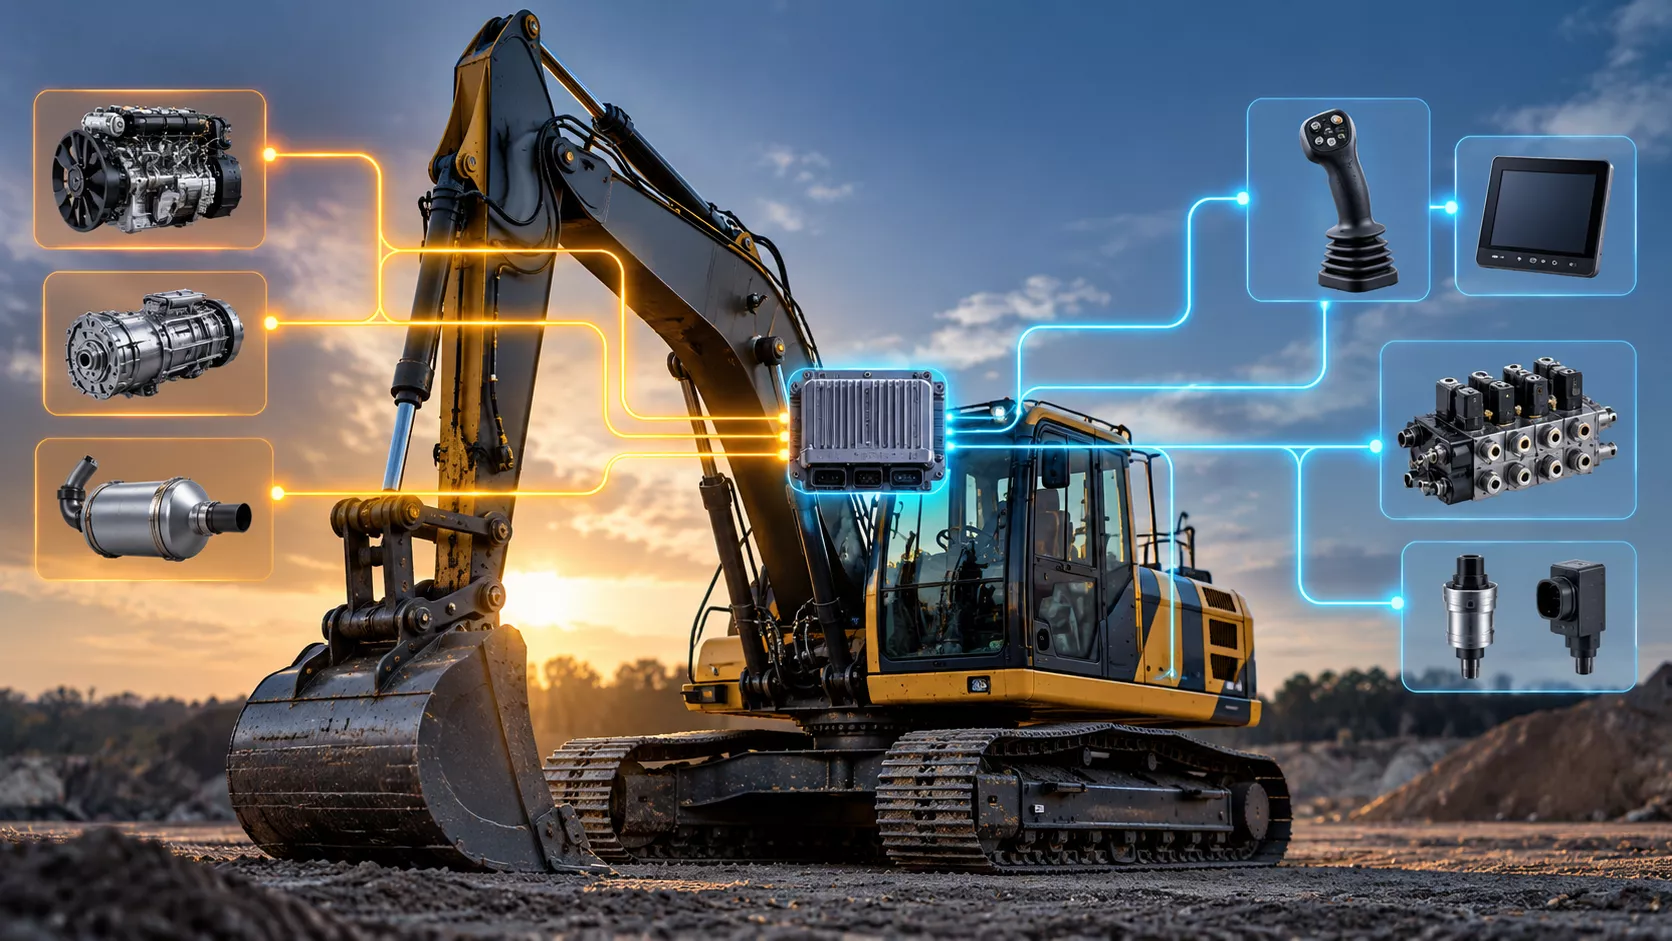
In der Praxis lautet die Frage nicht immer: „CANopen oder J1939 für die gesamte Maschine?“ Viele Maschinen verfügen über zwei oder mehr CAN-Netzwerke: einen J1939-Bus für den Antriebsstrang und einen CANopen-Bus für die Arbeitsfunktionen. Die Maschinensteuerung ist mit beiden Netzwerken verbunden und übernimmt die Funktion eines Gateways. Sie liest Motordaten über J1939 aus, empfängt Joysticksignale über CANopen und steuert anschließend die Proportionalventile für Ausleger, Stiel, Schaufel und Schwenkwerk.
Die Trennung der Netzwerke trägt außerdem dazu bei, die Buslast zu kontrollieren. Ein Joystick, der seine Position mit hoher Übertragungsfrequenz sendet, konkurriert dadurch nicht mit Nachrichten des Motors oder der Abgasnachbehandlung um die verfügbare Bandbreite.
Welches CAN-Protokoll ist das richtige für Ihren Joystick?
Das geeignete Protokoll richtet sich nach dem CAN-Bus der Steuerung, mit der der Joystick kommuniziert.
Einige praktische Empfehlungen:
- Ihre Steuerung verarbeitet Bedienereingaben über CANopen: Wählen Sie CANopen. Sie profitieren von der Konfigurierbarkeit über den Bus und haben bei Bedarf die Möglichkeit, CANopen Safety einzusetzen.
- Ihre Maschine besitzt ein einzelnes J1939-Netzwerk oder eine J1939-basierte Steuerung: Wählen Sie J1939. Standardisierte Joystick-Nachrichten erleichtern die Integration.
- Sie entwickeln Teleskoplader, Krane, Hubarbeitsbühnen oder andere Hebezeuge: CANopen ist häufig die bevorzugte Lösung, da Lastmomentsteuerungen und Sensoren zur Auslegerüberwachung üblicherweise CANopen-Geräte sind.
- Sie verwenden zwei Joysticks, beispielsweise in einem Bagger: Stellen Sie sicher, dass jeder Joystick eine eigene Knoten-ID oder Quelladresse erhalten kann. So können beide Geräte denselben CAN-Bus nutzen.
- Sie rüsten eine Maschine nach oder entwickeln eine einfache Maschine ohne CAN-Steuerung: Ein Analogausgang, bei Bedarf mit redundanter Signalausgabe, kann die praktikabelste Lösung sein.
Checkliste Integration
Unabhängig vom gewählten Protokoll helfen die folgenden Punkte, typische Probleme bei der Inbetriebnahme zu vermeiden.
- Übertragungsrate: Alle Teilnehmer eines CAN-Busses müssen dieselbe Bitrate verwenden.
- Adressierung: Jeder Teilnehmer benötigt eine eindeutige Knoten-ID (CANopen) oder Quelladresse (J1939). Zwei identische Joysticks innerhalb eines Netzwerks müssen unterschiedliche Adressen besitzen.
- Busabschluss: Ein CAN-Bus benötigt an beiden physikalischen Enden jeweils einen Abschlusswiderstand von 120 Ω. Prüfen Sie, ob dieser bereits im Gerät integriert ist. Viele Joysticks, einschließlich unserer CAN-Version des C25, werden ohne integrierten Abschlusswiderstand geliefert.
- Dokumentation: Fordern Sie die EDS-Datei (CANopen) beziehungsweise die Nachrichtenbeschreibung (J1939) an, bevor Sie mit der Softwareentwicklung beginnen.
- Funktionale Sicherheit: Legen Sie frühzeitig fest, welche Funktionen sicherheitsrelevant sind und wie die Signale überwacht werden sollen, beispielsweise durch redundante Sensorik im Joystick.
CAN-Joysticks von Althen Controls
Althen Controls liefert Hall-Effekt-Joysticks für mobile Arbeitsmaschinen mit beiden Kommunikationsprotokollen. Die Baureihen C25, H4 und H6 sind mit CANopen-Ausgängen für Übertragungsraten von 10 kbit/s bis 1 Mbit/s oder mit SAE J1939 bei 250 kbit/s erhältlich.
Die J1939-Versionen können mit unterschiedlichen Knotenadressen bestellt werden. So lassen sich beispielsweise ein linker und ein rechter Joystick über denselben CAN-Bus betreiben. Für Maschinen ohne CAN-Kommunikation sind dieselben Joysticks auch mit analogen und redundanten analogen Ausgängen erhältlich.
Sie entwickeln Baumaschinen? Erfahren Sie auf unserer Branchenseite für Baumaschinen, wie diese Joysticks in Baggern, Radladern und Teleskopladern eingesetzt werden.
Sie haben Fragen?
Unsicher, welches CAN-Protokoll das richtige ist? Unsere Spezialisten helfen Ihnen bei der Auswahl und Konfiguration des passenden Joysticks.