
Nu bouwmachines en andere mobiele machines steeds vaker gebruik maken van elektrohydraulische besturing, speelt CAN-communicatie een steeds grotere rol bij de integratie van joysticks. Maar bij de keuze voor een CAN-joystick gaat het om meer dan alleen de juiste uitgang. Machinebouwers moeten ook bepalen welk communicatieprotocol het beste aansluit op de besturingsarchitectuur van hun machine: CANopen of SAE J1939.
Beide protocollen worden veel toegepast in mobiele machines, maar hebben verschillende functies en zijn niet direct uitwisselbaar. J1939 wordt voornamelijk gebruikt voor de communicatie tussen de aandrijflijn en voertuigsystemen. CANopen wordt vaak toegepast voor de aansturing van werkfuncties, zoals hydraulische ventielen, joysticks, I/O-modules en sensoren.
In dit artikel bespreken we de verschillen tussen CANopen en J1939, waar beide protocollen worden toegepast en waar engineers rekening mee moeten houden bij het selecteren van een joystick.
CAN is de weg, het protocol is de taal
CAN (ISO 11898) vormt de basis voor de communicatie tussen elektronische componenten. Het beschrijft hoe gegevens via twee draden worden verzonden, hoe berichten voorrang krijgen en hoe fouten worden gedetecteerd. CAN bepaalt echter niet wat de gegevens in een bericht betekenen. Daarvoor is een aanvullend communicatieprotocol nodig. Dit protocol bepaalt bijvoorbeeld hoe de positie van een joystick wordt doorgegeven, hoe apparaten een adres krijgen, hoe storingen worden gemeld en hoe componenten worden geconfigureerd.
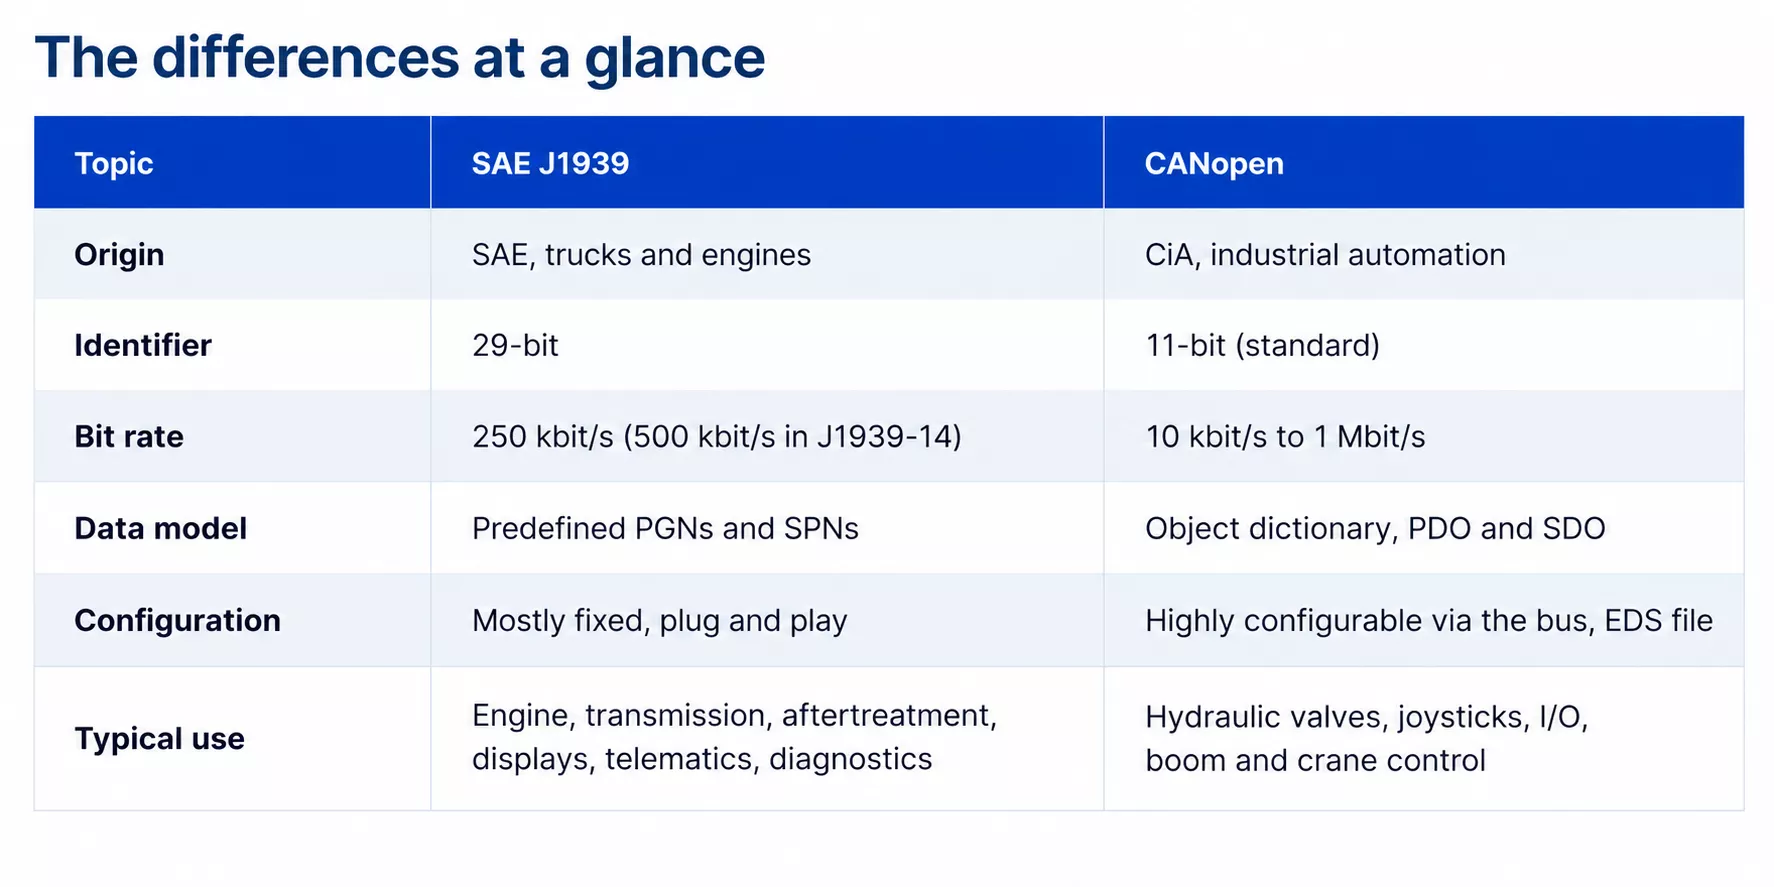
SAE J1939 en CANopen maken beide gebruik van klassieke CAN-communicatie, maar zijn niet direct compatibel. J1939 gebruikt 29-bits identifiers, terwijl CANopen doorgaans 11-bits identifiers gebruikt. Ook de manier waarop gegevens worden georganiseerd, verschilt. Een joystick met J1939 kan daarom niet zonder gateway communiceren met een CANopen-netwerk, en andersom.
SAE J1939: communicatie binnen de aandrijflijn en voertuigsystemen
SAE J1939 is oorspronkelijk ontwikkeld voor vrachtwagens en bussen en wordt inmiddels veel toegepast in dieselmotoren en aandrijfsystemen van voertuigen en mobiele machines. Motorfabrikanten leveren hun elektronische motorregeleenheden (ECU's) doorgaans met J1939. Daardoor beschikken vrijwel alle moderne machines met een verbrandingsmotor over een J1939-netwerk.
- Vooraf gedefinieerde berichten: Gegevens worden gegroepeerd in Parameter Groups, elk met een eigen Parameter Group Number (PGN). De afzonderlijke signalen worden aangeduid met Suspect Parameter Numbers (SPN's), zoals het motortoerental of de koelvloeistoftemperatuur. Doordat PGN's en SPN's gestandaardiseerd zijn, kunnen componenten van verschillende fabrikanten met weinig configuratie samenwerken.
- Vaste communicatiesnelheid: J1939 werkt standaard met 250 kbit/s. De J1939-14-standaard ondersteunt ook 500 kbit/s.
- Adressering: Elk apparaat op het netwerk heeft een eigen adres. Via address claiming kunnen apparaten onderling bepalen welk adres ze gebruiken.
- Diagnose: Gestandaardiseerde diagnoseberichten, zoals DM1, geven actieve storingscodes door aan displays en diagnoseapparatuur.
- Verwante protocollen: ISOBUS (ISO 11783) in de landbouw en NMEA 2000 in de scheepvaart maken gebruik van vergelijkbare communicatieprincipes.
J1939 wordt niet alleen gebruikt voor de aandrijflijn. De standaard bevat ook specifieke berichten voor joysticks: het Basic Joystick Message en het Extended Joystick Message. Hiermee worden onder andere joystickposities en de status van knoppen doorgegeven. Machines met een besturingssysteem op basis van J1939 gebruiken daarom vaak hetzelfde protocol voor hun joysticks.
CANopen: communicatie voor werkfuncties en hydraulische besturing
CANopen vindt zijn oorsprong in de industriële automatisering en wordt beheerd door CAN in Automation (CiA). Het protocol is vastgelegd in de norm EN 50325-4. In mobiele machines wordt CANopen veel gebruikt voor de aansturing van werkfuncties, zoals hydraulische ventielen, joysticks, I/O-modules en sensoren.
- Object Dictionary: Elk apparaat heeft een overzicht van alle beschikbare parameters en procesgegevens. Dit wordt beschreven in een Electronic Data Sheet (EDS), die door configuratiesoftware kan worden uitgelezen.
- PDO en SDO: Process Data Objects (PDO's) worden gebruikt om realtime gegevens, zoals de positie van een joystick, door te geven. Service Data Objects (SDO's) bieden toegang tot instellingen. Hiermee kunnen bijvoorbeeld filters, nulpunten en communicatie-intervallen via het netwerk worden aangepast.
- Netwerkbeheer: Met Network Management (NMT) en heartbeat-berichten kan de controller apparaten op het netwerk starten, stoppen en bewaken.
- Flexibele communicatiesnelheid: CANopen ondersteunt snelheden van 10 kbit/s tot 1 Mbit/s, afhankelijk van de kabellengte.
- Apparaatprofielen: Gestandaardiseerde profielen bepalen hoe verschillende soorten apparaten hun gegevens beschikbaar stellen. CiA 401 beschrijft I/O-apparaten, met een specifiek tweede deel voor joysticks. CiA 408 richt zich op proportionele hydraulische ventielen.
- Functionele veiligheid: CANopen Safety (EN 50325-5) maakt gebruik van veiligheidsgerelateerde gegevens die tweemaal worden verzonden, waarbij de tweede verzending bit voor bit is geïnverteerd. Het protocol is geschikt voor toepassing in veiligheidssystemen tot SIL 3.
Het belangrijkste voordeel van CANopen is de uitgebreide mogelijkheid om componenten te configureren. Hierdoor is het protocol bijzonder geschikt voor machines waarbij de fabrikant zelf de besturing van werkfuncties ontwikkelt. Denk aan kranen, hoogwerkers, boorinstallaties, intern transportmaterieel en verschillende soorten bouwmachines.
Twee CAN-netwerken in één machine
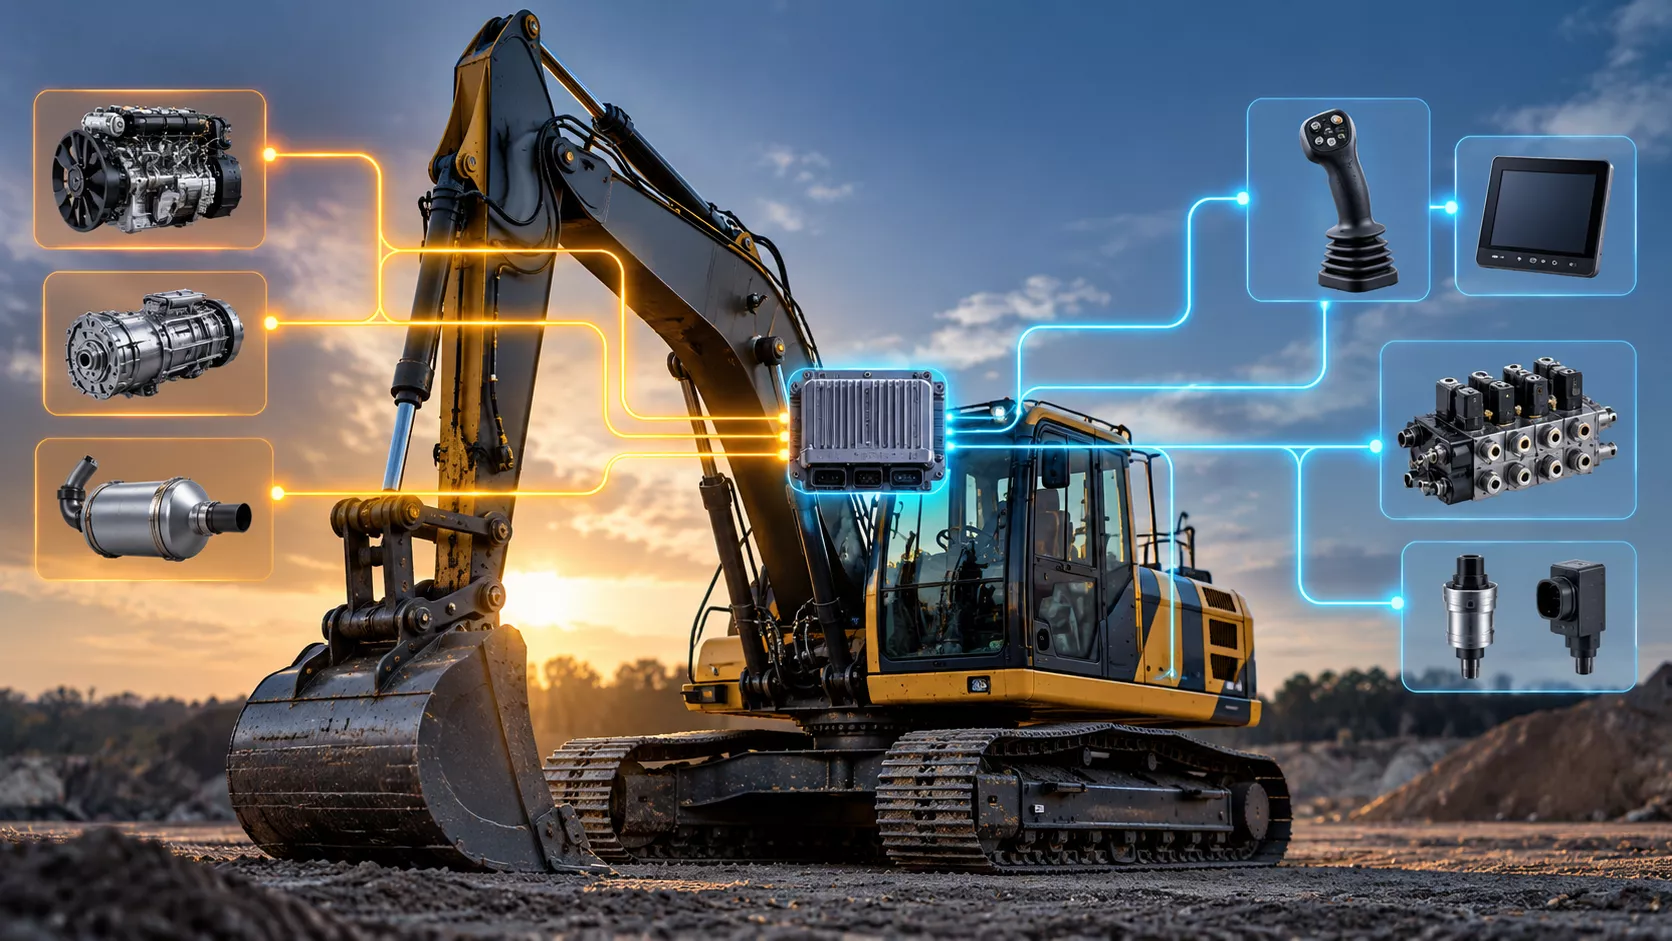
In de praktijk hoeft u niet altijd te kiezen tussen CANopen en J1939 voor de hele machine. Veel machines beschikken over twee of meer CAN-netwerken: een J1939-netwerk voor de aandrijflijn en een CANopen-netwerk voor de werkfuncties.
De machinecontroller is met beide netwerken verbonden en fungeert als gateway. Deze ontvangt motorgegevens via J1939 en joystickgegevens via CANopen. Op basis daarvan stuurt de controller de proportionele hydraulische ventielen aan voor functies zoals het heffen van de giek, het bewegen van de graafarm, het bedienen van de bak en het zwenken van de bovenwagen.
Door de netwerken te scheiden, blijft ook de belasting van de CAN-bus beheersbaar. Een joystick die met hoge frequentie zijn positie doorgeeft, gebruikt daardoor niet dezelfde bandbreedte als de berichten van de motor en het uitlaatgasnabehandelingssysteem.
Welk CAN-protocol past bij uw joystick?
De keuze voor CANopen of J1939 hangt vooral af van het netwerk waarmee de joystick moet communiceren. De volgende richtlijnen helpen u bij het maken van de juiste keuze:
- Uw controller verwerkt bedieningssignalen via CANopen: Kies voor een CANopen-joystick. Hiermee kunt u instellingen via het netwerk aanpassen en indien nodig gebruikmaken van CANopen Safety.
- Uw machine heeft één J1939-netwerk of een controller op basis van J1939: Kies voor een J1939-joystick. Dankzij gestandaardiseerde joystickberichten is de integratie relatief eenvoudig.
- U ontwikkelt verreikers, kranen, hoogwerkers of andere hijs- en hefmachines: CANopen is vaak een logische keuze, omdat systemen voor lastmomentbeveiliging en sensoren voor giekbewaking veelal gebruikmaken van CANopen.
- Uw machine gebruikt twee joysticks, zoals bij een graafmachine: Controleer of beide joysticks een eigen node-ID of bronadres kunnen krijgen. Zo kunnen ze via hetzelfde CAN-netwerk communiceren.
- U moderniseert een bestaande machine of ontwikkelt een eenvoudige machine zonder CAN-controller: Een joystick met analoge uitgang kan dan praktischer zijn. Indien nodig kan deze worden uitgevoerd met redundante uitgangssignalen.
Checklist voor een goede integratie
Of u nu kiest voor CANopen of J1939, met de volgende aandachtspunten voorkomt u veel problemen bij het in bedrijf stellen van uw systeem:
- Communicatiesnelheid: Alle apparaten op dezelfde CAN-bus moeten dezelfde communicatiesnelheid (bitrate) gebruiken.
- Adressering: Elk apparaat heeft een uniek node-ID (CANopen) of bronadres (J1939) nodig. Gebruikt u twee identieke joysticks op één CAN-bus? Dan moeten deze verschillende adressen hebben.
- Afsluitweerstanden: Een CAN-bus moet aan beide uiteinden worden afgesloten met een weerstand van 120 Ω. Controleer of deze al in het apparaat is ingebouwd. Veel joysticks, waaronder onze C25 CAN-uitvoering, worden zonder afsluitweerstand geleverd.
- Documentatie: Vraag vóór de softwareontwikkeling om het EDS-bestand (CANopen) of de berichtbeschrijving (J1939). Zo weet u welke gegevens de joystick verstuurt en hoe deze moeten worden verwerkt.
- Veiligheid: Bepaal in een vroeg stadium welke functies veiligheidskritisch zijn en hoe de signalen worden bewaakt. Denk bijvoorbeeld aan redundante positiesensoren in de joystick.
CAN-joysticks van Althen Controls
Althen Controls levert Hall-effect joysticks voor mobiele machines met zowel CANopen als SAE J1939. De C25-, H4- en H6-serie zijn verkrijgbaar met CANopen-uitgang (10 kbit/s tot 1 Mbit/s) of SAE J1939 (250 kbit/s).
De J1939-uitvoeringen kunnen met verschillende adressen worden geleverd. Hierdoor kunnen bijvoorbeeld een linker- en rechterjoystick via dezelfde CAN-bus communiceren. Voor machines zonder CAN-besturing zijn deze joysticks ook verkrijgbaar met analoge of redundante analoge uitgangen.
Ontwikkelt of bouwt u bouwmachines? Bekijk hoe onze joysticks worden toegepast in graafmachines, wielladers en verreikers op onze pagina over joysticks voor bouwmachines
Vraag advies aan onze Controls-specialisten
Twijfelt u welk protocol het beste bij uw machine past? Vertel ons welke controller u gebruikt. Wij helpen u bij het kiezen en configureren van de juiste joystick.